- 邮箱:
- 498979873@qq.com
- 电话:
- 0531-83832292
- 传真:
- 0531-83832292
- 手机:
- 18678895978
- 地址:
- 山东省济南市章丘区相公庄镇
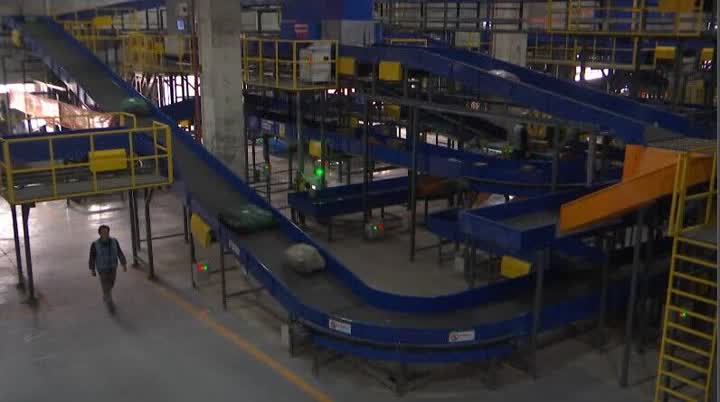
本实用新型属于智能物流技术或物联网技术领域,尤其涉及一种基于RFID技术对快递包裹及信件的物流跟踪、信息安全、智能分拣的系统。
近几年随着电子商务的发展,我国快递行业也迎来了“井喷”。但我国快递企业主要以人工操作的方式完成作业,存在信息化程度低、分拣效率低、野蛮分拣、快件破损、客户信息泄露、包裹违禁品管控不足等问题。
目前,我国快递的主体流程为:起运地揽件----人工区域分拣----装车/运输----到达集散地----人工街道分拣---派件。从上述快递主体流程可看出快递分拣中心是快递核心业务之一,此现象已成为影响快递行业快速发展的瓶颈。
分拣是快递配送中心的中心业务,其作业速度、分拣效率直接影响配送中心的效率及顾客的满意程度。为此,现代化的物流配送中心广泛采用自动分拣系统对货物进行连续、大批量的分拣操作,并且分拣误差率较低。然而,自动分拣系统主要采用传感器、图像识别和条形码识别技术进行分拣,这类技术与装备对于实现包裹的识别与分拣可以有效应对,但对于包裹的标准化包装要求较高、扫描速度慢、扫描位置苛刻等问题。
此外,目前国内快递分拣系统普通使用一维条码技术对快递包裹进行信息跟踪及分拣,其存在如下缺点:(1)包裹收件、中转、派件需要人工使用条码扫描仪对包裹及信件逐一扫描条码进行信息跟踪,这样,由于跟踪信息仅为条码编号,与用户的寄件信息脱节;同时,条码本身不能存储信息;而且,需要人工操作扫描条码,机器难于代替。(2)包裹分拣需要人工甄别区域分拣,这样,分拣速度慢、效率低;人工成本高;出错率高等。(3)包裹需要人工称重、安全检查,这样,拖延收件时间,危险物品管控不足等。(4)包裹使用一次性一维条码,这样,不可重复使用、成本高、客户信息泄露、不环保,等等。
本实用新型的目的在于克服现有技术中存在的缺点,提供一种基于RFID技术的快递智能分拣系统,以解决目前国内快递行业使用人工分拣环节所造成的分拣效率低、速度慢、快件破损、野蛮分拣、成本高、包裹违禁品管控不足等问题。
一种基于RFID技术的快递智能分拣系统,其包括入口区、S型排列区、安检扫描区、分离区、称重扫描区、信件扫描入口区、分拣区和中央控制系统,其特征是,所述入口区用于将包裹投放输送进入到所述S型排列区,所述S型排列区用于使各大小类型不同的包裹在自重力作用下侧边排列整合输送进入到所述安检扫描区,所述安检扫描区用于检测包裹是否带违禁物品,所述分离区用于分离各包裹并控制包裹逐个有序进入到各组分离区域,等待进入所述称重扫描区,所述称重扫描区用于对包裹称重和电子标签信息读取,并将数据传送回所述中央控制系统做相关数据处理,之后将包裹有序推进所述分拣区,所述信件扫描入口区用于使信件有序进入电子标签读取区,获取数据传送回所述中央控制系统做数据处理后送入所述分拣区,所述分拣区用于根据设置好的分拣区域进行包裹或信件分拣。
进一步地,其中,所述入口区包括入口区支架,所述入口区支架上设置有由入口区电机驱动的入口区动力滚轴和入口区从动滚轴,所述入口区动力滚轴和入口区从动滚轴上套设有皮带。
更进一步地,其中,所述S型排列区包括排列区支架,所述排列区支架上设置有上斜边滚筒、下斜边滚筒以及位于所述上斜边滚筒和下斜边滚筒之间的动力滚筒,所述上斜边滚筒、下斜边滚筒和动力滚筒的一侧设置有滚轮板,所述滚轮板由多个有序排列的滚轮组组成。
再进一步地,其中,所述安检扫描区由输送装置、安检设备、隔离帘、安检驱动气缸、安检光电传感器和可疑包裹处理线组成,用于检测包裹是否带违禁物品,若有违禁物品则所述安检驱动气缸将所述包裹推进所述可疑包裹处理线做下步处理,否则,输送包裹有序进入所述分离区。
再更进一步地,其中,所述分离区包括多组分离单元,各组分离单元的结构相同且都由分离输送装置、分离驱动气缸、分离光电传感器和分离无动力滚筒组成,各组分离单元的安置高度逐个递减形成梯形结构。
另一方面,其中,所述称重扫描区包括多组称重扫描单元,各组称重扫描单元的结构相同且都包括上推板、下推板和称重设备,所述上推板和下推板水平安置于双组平行同步驱动弯板输送链的对称两端,由伺服电机驱动形成包裹推动装置,所述称重设备水平且不受其它装置干扰地放置于所述包裹推动装置中间,所述上下推板的后面各安置有金属板,金属传感器安置于所述上推板的下面并确保所述金属传感器能在所述两个金属板运动到该位置时能检测到,双电子标签阅读器安置于所述包裹推动装置的对角两端,安置角度是斜对角线高低搭配关系,所述包裹推动装置的下方设置有缓存斜板。
进一步地,其中,所述信件扫描入口区由摩擦滚轮组、信件伺服电机、倾斜节流漏斗结构的驱动信件装置、输送线和电子标签阅读器组成。
更进一步地,其中,所述分拣区分为分拣入口区和分拣操作区且所述分拣区设置有分拣区驱动装置,所述分拣入口区设置有多个包裹光电传感器,所述分拣入口区和所述分拣操作区之间设置有信件光电传感器,所述分拣区驱动装置为由伺服电机驱动下的主动轮、从动轮和套设在所述主动轮和从动轮上的平顶链形成的水平同步同面双组平顶链输送线,所述平顶链输送线贯穿所述分拣入口区和分拣操作区,所述分拣操作区设置有多个分拣单元、光电传感器阵列监控和多个收容装置,各个分拣单元的结构相同且各个分拣单元都为由一组驱动气缸和推板组合成的可快速伸缩机械运动的机械臂,所述多个分拣单元与所述多个收容装置分设在所述平顶链输送线的两侧。
再进一步地,其中,所述分拣入口区和所述分拣操作区之间还设置有故障处理机构,所述故障处理机构包括位于所述平顶链输送线一侧的故障处理驱动气缸、位于所述平顶链输送线另一侧的故障处理线及位于它们之间的故障处理光电传感器。
再更进一步地,其中,所述多个包裹光电传感器、信件光电传感器、故障处理光电传感器和光电传感器阵列监控都安置于所述平顶链输送线的平顶链托板的中间位置。
与现有的快递分拣系统相比,本实用新型的基于RFID技术的快递智能分拣系统具有如下有益技术效果:
6、能实现快递包裹及信件使用电子标签(RFID)进行信息跟踪和获取,并无障碍自动读写包裹信息;
9、使用光电传感器阵列测控安置特殊位置,从而实现对包裹及信件兼容性监控;
10、能实现对快递包裹和信件的整合有序输送、安检扫描、自动称重、扫描多方位标签、快速分拣等一体式简洁兼容性方案。
图12为采用本实用新型的基于RFID技术的快递智能分拣系统的揽件流程图。
图13为采用本实用新型的基于RFID技术的快递智能分拣系统的派件流程图。
下面结合附图和实施例对本实用新型进一步说明,实施例的内容不作为对本实用新型的保护范围的限制。
如图1和2所示,本实用新型的基于RFID技术的快递智能分拣系统包括入口区A、S型排列区B、安检扫描区C、分离区D、称重扫描区E、信件扫描入口区F、分拣区G和中央控制系统。其中,所述入口区A用于将包裹投放输送进入到所述S型排列区B。所述S型排列区B用于使各大小类型不同的包裹在自重力作用下侧边排列整合输送进入到所述安检扫描区C。所述安检扫描区C用于检测包裹是否带违禁物品。所述分离区D用于分离各包裹并控制包裹逐个有序进入到各组分离区域,等待进入所述称重扫描区E。所述称重扫描区E用于对包裹称重和电子标签信息读取,并将数据传送回所述中央控制系统做相关数据处理,之后将包裹有序推进所述分拣区G。所述信件扫描入口区F用于使信件有序进入电子标签读取区,获取数据传送回所述中央控制系统做数据处理后送入所述分拣区G。所述分拣区G用于根据设置好的分拣区域进行包裹或信件分拣。所述中央控制系统用于实现整个基于RFID技术的快递智能分拣系统的控制。
在本实用新型中,如图1和2所示,所述入口区A包括入口区支架。所述入口区支架上设置有由入口区电机驱动的入口区动力滚轴和入口区从动滚轴。所述入口区动力滚轴和入口区从动滚轴上套设有皮带。这样,所述入口区相当于一个皮带式的包裹入口输送装置,能够实现将放置在其上的包裹投放输送进入到所述S型排列区B。
其中,优选地,所述入口区电机与所述中央控制系统相连,受到所述中央控制系统的控制。
如图3,所述S型排列区B包括排列区支架。所述排列区支架上设置有上斜边滚筒101、下斜边滚筒105以及位于所述上斜边滚筒101和下斜边滚筒105之间的动力滚筒104。所述上斜边滚筒101、下斜边滚筒105和动力滚筒104的一侧设置有滚轮板103。所述滚轮板103由多个有序排列的滚轮组102组成。
这样,所述S型排列区B能够驱动各包裹在自重力作用下形成侧边排列输送。其具体动作原理为:由多个上斜边滚筒101根据一定角度侧边倾斜成弧形结构。位于中间的动力滚筒104呈水平排列。所述水平的动力滚筒104的另一端再由多个下斜边滚筒105按照与所述多个上斜边滚筒101相反的倾斜边根据一定角度侧边倾斜成弧形结构。整个排列设备形成从倾斜边排列到水平排列再到倾斜边排列的S型结构。滚轮组102有序排列形成的滚轮板103安置于倾斜低位边,组合形成S型排列设备。包裹由于自重力作用下从上斜边滚筒101端以弧形路线滑进滚筒输送线水平低位边,在滚筒输送线减少摩擦作用下各包裹侧边排列直线运动,再由另一端弧形滚筒组将各包裹还原水平输送完成整合各包裹侧边排列直线输送。
其中,优选地,所述动力滚筒104的驱动电机与所述中央控制系统相连,受到所述中央控制系统的控制。
如图4所示,所述安检扫描区C由输送装置201、安检设备202、隔离帘203、安检驱动气缸204、安检光电传感器205和可疑包裹处理线组成,用于检测包裹是否带违禁物品。若有违禁物品则所述安检驱动气缸204将所述包裹推进所述可疑包裹处理线做下步处理,否则,输送包裹有序进入所述分离区D。
这样,所述安检扫描区C能扫描快递包裹是否带有违禁物品,为快递包裹安全传递保驾护航。该安检扫描区C兼容于现有安检扫描机器,其动作原理为:由输送装置201驱动包裹贯穿输送经过安检设备202。所述安检设备202两边出入口安置有所述隔离帘203。若包裹带有可疑违禁物品,系统启动包裹退出程序,所述安检光电传感器205辅助监测包裹启动安检驱动气缸204将包裹推进所述包裹可疑处理线,由工作人员做下步安检处理。包裹扫描正常,将在系统控制下有序进入所述分离区D。
如图5和6所示,所述分离区D包括多组分离单元。其中,图5和6中示出了三组分离单元。但是,这只是示例性的,在实际使用中,可以根据需要设置分离单元的组数,例如四组、五组等。如图5-7所示,各组分离单元的结构相同且都由分离输送装置301、分离驱动气缸302、分离光电传感器303和分离无动力滚筒304组成。各组分离单元的安置高度逐个递减形成梯形结构。
所述分离区D用于分离各包裹因大小形状不一、包裹紧挨排列不利于设备区分等情况,控制包裹逐个有序进入到各组分离区,等待进入包裹称重扫描区E。其动作原理为:系统启动包裹进入分离区D时会出现多个包裹紧挨直线排列情况,所以所述分离区D将各个包裹做自动分离操作。包裹准备进入所述分离区D时各组分离单元的分离输送装置301-1、301-2、301-3全部启动正常输送状态。分离光电传感器检测到包裹时称之为触发信号产生,未检测到包裹时称之为触发信号释放。光电传感器检测信号从原有状态发生改变后称之为则反。
包裹排列进入到第一个分离单元,此时第一个分离光电传感器303-1将检测到第一个包裹触发信号产生。当第一个包裹横跨于第一和第二个所述分离单元时,由于自重和梯形结构导致包裹后尾翘起形成两包裹之间的裂缝,此时第一个光电传感器303-1触发信号释放,第一个输送装置301-1暂停输送。第一个包裹在第二个输送装置301-2驱动和第一个分离单元的无动力滚筒辅助下进入到第二个分离单元区域继续输送。第二个光电传感器303-2检测到第一个包裹触发信号产生后,第一个输送装置301-1恢复输送状态,此时系统设置第一个光电传感器303-1为触发信号产生后暂停第一个输送装置301-1输送,第二个包裹被第一个输送装置301-1驱动并停止于该单元的第一个光电传感器303-1处,等待前面包裹被送出前一个分离单元。第一个包裹横跨于第二和第三个分离单元时,第二个光电传感器303-2触发信号释放,第一个输送装置301-1恢复正常输送,此时系统设置第一个光电传感器303-1检测信号为所述则反将暂停第一个输送装置301-1输送状态。第二个包裹被输送进入第二个分离单元,第一个光电传感器303-1触发信号释放后第一个输送装置301-1暂停输送。若第二个光电传感器303-2超时未有包裹触发,第一个输送装置301-1恢复正常输送,此时系统又设置第一个光电传感器303-1检测信号为所述则反将暂停第一个输送装置301-1输送。第三个光电传感器303-3检测到第一个包裹时停止第三个输送装置301-3输送状态。在排列最后的第三个光电传感器303-3触发信号产生后第二个光电传感器303-2检测到第二个包裹也将停止第二个输送装置301-2输送状态,第一个输送装置301-1恢复正常输送,此时系统继续设置第一个光电传感器303-1检测信号为所述则反将暂停第一个输送装置301-1输送状态。第三个包裹也将输送到位。系统检测相关数据满足后启动各分离单元的分离驱动气缸302将各包裹推进所述称重扫描区E。
以上所述包裹分离实施方式仅仅是针对多包裹紧挨排列特殊情况的优选实施方式进行描述,并非对本实用新型的范围和设备数量等进行限定,对本实用新型的技术方案做变形和优化均属于保护范围内。
继续参考图5和6,所述称重扫描区E也包括多组称重扫描单元407-1、407-2、407-3。所述称重扫描单元的组数与所述分离单元的组数相同。其中,图5和6中示出了三组称重扫描单元。但是,这只是示例性的,在实际使用中,可以根据需要设置称重扫描单元的组数,例如四组、五组等。
如图5-7所示,各组称重扫描单元的结构相同且都包括上推板401-1、下推板401-2和称重设备406。所述上推板401-1和下推板401-2水平安置于双组平行同步驱动弯板输送链的对称两端,由伺服电机驱动形成包裹推动装置。所述称重设备406水平且不受其它装置干扰地放置于所述包裹推动装置中间。所述上下推板的后面各安置有金属板404。金属传感器402安置于所述上推板401-1的下面并确保所述金属传感器402能在所述两个金属板404运动到该位置时能检测到。双电子标签阅读器403-1、403-2安置于所述包裹推动装置的对角两端,安置角度是斜对角线高低搭配关系,所述包裹推动装置的下方设置有缓存斜板405。
在本实用新型中,所述称重扫描区E用于对包裹进行称重和电子标签信息读取,将称重和标签数据上传所述中央控制系统做处理,完成称重扫描后由所述包裹推动装置送入分拣入口区。其具体动作原理为:上推板401-1和下推板401-2水平安置于双组平行同步驱动弯板输送链的对称两端,由伺服电机驱动形成包裹推动装置。称重设备406水平且不受其它装置干扰地放置于所述包裹推动装置中间。金属传感器402安置于接近上推板401-1下面,确保金属传感器402能在两个金属板404运动到该位置能检测到,且上推板401-1和下推板401-2做半个周期运动都能平行于所述各分离输送装置301面和称重设备406面。所述包裹推动装置启动推动包裹工作周期为输送链半周,完成工作后将由另一个推板401-1、401-2交替工作。双电子标签阅读器403-1、403-2安置于包裹推动装置对角两端,安置角度是斜对角线高低搭配关系,一点扫三面,两点扫六面覆盖性包裹标签扫描,可全方位读取电子标签信息。
其具体实施流程为:包裹被分离驱动气缸302推进称重扫描区E中央,进行包裹自动称重,将其数据上传系统数据库,并统计计算各分拣区域的包裹总重量。所述双电子标签阅读器403-1、403-2读取标签信息,系统根据收件地址和包裹属性等信息进行分析处理,中央控制系统将根据相关区域地址做包裹跟踪到分拣区分拣。缓存斜板405用于缓存推出的包裹并倾斜入分拣入口区。
如图8所示,所述信件扫描入口区F由摩擦滚轮组501、信件伺服电机505、倾斜节流漏斗结构的驱动信件装置、输送线组成。
所述倾斜节流漏斗结构的驱动信件装置由节流挡板502和其他材料形成。信件放入所述漏斗结构内,在所述驱动信件装置驱动下有序进入电子标签读取区,由所述电子标签阅读器504获取数据传送回中央控制系统做数据处理后送入分拣入口区。
如图9和10所示,所述分拣区G分为分拣入口区和分拣操作区且所述分拣区G设置有分拣区驱动装置。所述分拣入口区设置有多个包裹光电传感器601-1、601-2、601-3。所述包裹光电传感器的数量与分离单元和称重扫描单元的数量相同,且正对称重扫描单元的出口。所述分拣入口区和所述分拣操作区之间设置有信件光电传感器602。所述信件光电传感器602正对所述信件扫描入口区F的出口。
所述分拣区驱动装置为由伺服电机驱动下的主动轮611、从动轮610和套设在所述主动轮611和从动轮610上的平顶链609形成的水平同步同面双组平顶链输送线。所述平顶链输送线贯穿所述分拣入口区和分拣操作区所述分拣操作区设置有多个分拣单元、光电传感器阵列监控608和多个收容装置607。各个分拣单元的结构相同且各个分拣单元都为由一组分拣驱动气缸606和推板组合成的可快速伸缩机械运动的机械臂。所述多个分拣单元与所述多个收容装置607分设在所述平顶链输送线的两侧。
在本实用新型中,优选地,所述分拣入口区和所述分拣操作区之间还设置有故障处理机构。所述故障处理机构包括位于所述平顶链输送线一侧的故障处理驱动气缸605、位于所述平顶链输送线及位于它们之间的故障处理光电传感器603。
更优选地,所述多个包裹光电传感器601-1、601-2、601-3、信件光电传感器602、故障处理光电传感器603和光电传感器阵列监控608都安置于所述平顶链输送线的平顶链托板的中间位置。
在本实用新型中,所述分拣区G用于对快递包裹或信件进行过称重扫描和相关信息获取后的最后自动分拣区域环节,在分拣区驱动装置输送下快递包裹或信件进行快速区域分拣动作。所述分拣区分为分拣入口区和分拣操作区。其具体动作原理为:平顶链输送线贯穿分拣入口区和分拣操作区,驱动包裹或信件完成整个分williamhill中文官方网站拣操作。一个分拣单元由一组分拣驱动气缸606和推板组合成可快速伸缩机械运动的机械臂,在光电传感器阵列608辅助下,系统控制机械臂做快速伸缩驱动将物品推进收容装置607内。所述分拣区的各光电传感器均安置与平顶链托板的中间位置,其安置特殊位置解决了快递包裹和信件兼容检测问题。分拣入口区的包裹光电传感器601-1、601-2、601-3用于检测来自称重扫描区E的包裹到位状态。信件光电传感器602用于检测来自信件扫描入口区F的信件到位状态,故障处理光电传感器603用于检测包裹是否抵达退出启动区域。分拣包裹时包裹光电传感器601-1、601-2、601-3根据输送线速度和包裹位移经过时间计算包裹尺寸,传回中央控制系统用于对包裹分拣操作时选择合理位置启动驱动气缸。所述分拣入口区各光电传感器的检测功能均由中央控制系统根据分拣需要合理调度。分拣操作区由光电传感器阵列608监测包裹或信件的实时位移状态,光电传感器垂直于所述分拣单元机械臂,且每间隔一个光电传感器就有垂直于所述分拣单元机械臂位置的光电传感器,各光电传感器等距同面直线排列形成光电传感器阵列监控,安置于双组平顶链输送线等距垂直安装于所述平顶链输送线合适分拣包裹及信件位置。
其具体实施流程为:分拣包裹时当包裹抵达所述分拣入口区,包裹光电传感器601-1、601-2、601-3将实时状态传回中央控制系统做相关数据处理及调度控制,包裹被输送经过信件光电传感器602时进行包裹测距。若有包裹相关数据故障时系统启动包裹退出程序,在包裹抵到故障处理光电传感器603位置,启动故障处理驱动气缸605将包裹推进包裹故障处理线做下步处理。若包裹一切正常被送入分拣操作区,中央控制系统根据各分拣单元设定的分拣区域地址和包裹收件区域地址匹配,控制对应所述分拣单元机械臂在包裹合理位置进行分拣动作,将包裹或信件推入各分拣单元末端设有的收容装置607内完成分拣。分拣信件时摩擦带动装置逐个驱动信件有序进入电子标签扫描区域,完成标签相关信息上传中央控制系统后被送入所述分拣入口区,信件光电传感器602检测信件抵达状态中央控制系统进行数据调度控制。若信件标签信息未能正常读取,系统启动退出程序,到位启动故障处理驱动气缸605将信件推进包裹故障处理线做下步处理。信件数据读取正常则进入分拣操作区进行信件区域分拣。
电子标签(RFID)技术是一种采用射频技术实现的非接触式自动识别技术,其可实现对电子标签的快速读写。所述电子标签(RFID)具有体积小、形状多样、使用寿命长、可重复使用、存储容量大、能穿透非导电性材料等特点,并可实现多个移动目标识别。所述电子标签(RFID)技术特点满足对快递包裹及信件的物流跟踪、信息安全、智能分拣等需求。
一个电子标签分为四个存贮体,每个存储体可由一个或多个存储字组成。四个存贮体分别为:
EPC存储区(EPC区):EPC存储区用于存贮电子标签的EPC编号,PC(协议-控制字)以及本存贮体中存贮数据的CRC—16校验码。
TID存储器(TID区):TID存储器指电子标签的产品类识别号,不同的厂商和不同的标签都有着不同的TID码,由厂商出厂前固化ID(TID码不可更改性),所以每个电子标签都有自己独一无二的ID号(TID码)。
用户存储器(User区):用户存储器用于存贮用户自定义的信息。可对存贮区进行读、写操作。
采用本实用新型的基于RFID技术的快递智能分拣系统需要在包裹或信件上粘贴如图11所示的电子标签卡。如图11所示,所述电子标签卡包括超高频电子标签卡033、一维码031、二维码032、标签卡编号034、备注区035、标签袋036。
在本实用新型中,所述快递电子标签卡033为主要信息节点,服务于整个快递物流链中。针对于揽件时,超高频快递电子标签卡033为信息源头开始使用,到发货前区域分拣,再到运输和集散地分拣,最后到派件智能做出全面优化。
所述快递电子标签卡033为超高频电子标签(RFID)卡。所述电子标签Reserved区为电子标签存贮密码(口令)的部分,通过灭活口令将其卡内信息删除后重复使用。所述电子标签TID区为出厂固化ID,是每个电子标签唯一ID码,将其ID码或自定义关联码显示于电子标签的编号034,方便于客户直观辨别或在标签射频识别故障时手动查询。考虑于兼容现有快递操作流程,将标签卡编号034编译成一维码显示于标签卡内一维码区031,快递员可通扫描其一维码031查询相关寄件信息。所述二维码032是该物流公司的查询网页链接或服务于物流操作的其他辅助功能。所述标签袋036用于插放快递电子标签卡033。所述备注区035用于方便服务快递操作的其他功能,如贴加包裹分类标示、收件相关信息等等。
图12为采用本实用新型的基于RFID技术的快递智能分拣系统的揽件流程图。如图12所示,揽件流程包括实名认证寄件人身份011、网上提交寄件信息012、现场输入寄件信息013、获取寄件信息014、RFID信息写入015、电子标签插入跟踪016。
所述揽件是物流公司承接客户寄件业务的物流学专业名词。快递员通过验证寄件人身份证信息并使用手持终端录入信息上传系统数据库用于寄件备案。完成实名认证011后到寄件相关信息提交,寄件人可通过网上提交寄件相关信息出示相关订单号012、或者现场使用手机扫寄件信息填写的网页二维码提交信息、再或者使用快递终端输入013,寄件相关信息通过互联网(Internet)提交寄件信息于公司服务器。快递员使用手持终端获取寄件信息014并对快递电子标签白卡033进行RFID信息写入015。此时电子标签卡033存储寄件基本信息。快递员完成RFID信息写入015后将标签袋036贴于快递包裹或信件上,可在备注区035做寄件分类标示类操作或其他服务于快递操作功能,将快递电子标签卡033插入标签袋036完成揽件。
分拣是物流公司将揽件的包裹及信件在起运前或到达集散地进行区域分拣。该环节使用本实用新型的基于RFID技术的快递智能分拣系统,。快递包裹或信件在智能分拣设备中进行包裹的安检扫描,检测包裹是否带有违禁物品,若有可疑物品系统提醒处理并启动处理程序,将包裹送入可疑包裹处理线待处理。完成安检扫描后送入自动称重和RFID扫描区。包裹进行自动称重,其称重数据存储数据库,系统计算统计每个分拣区域总体质量,提供装车或其他数据汇总使用。包裹或信件在RFID读取标签存储区数据,上传中央控制系统进行数据处理。包裹或信件进入智能分拣区,按照设定的分拣区域进行快速智能分拣操作。
运输是物流公司将完成区域分拣的包裹及信件从起运地往集散地运输过程,为更好完善和服务于客户需要,系统获取每个电子标签信息并实时更新运输位置状态。包裹装车时系统调取各个分拣单元的总重量数据,合理安排包裹装车,节省发车超载检查环节。
图13为采用本实用新型的基于RFID技术的快递智能分拣系统的派件流程图。所述派件流程包括手持终端扫描电子标签021、系统逐个发送收件提醒信息022、使用车载大功率RFID阅读器扫描标签023、系统选择性群发收件提醒信息024、核对收件人身份025、客户签收026、电子标签回收027。
所述派件是包裹及信件在集散地完成最后分拣后,将其派送到收件人手中。快递员派件车装有车载大功率RFID阅读器自动扫描023所有标签,在终端设备上自动筛选包裹区域选择性群发收件提醒信息024,或使用手持终端扫描021逐个发送收件提醒信息022。信息内容包括电子标签编号034和收件验证码,方便于客户自取或物流信息查询。若电子标签读取信息故障,可通过一维条码扫描访问服务器获取寄件信息,完成操作派件功能。快递员通过核对收件人身份025后,使用手持终端手签功能完成签收026。快递员将插于标签袋036的快递电子标签卡033回收027。回收的电子标签卡033快递员现场做灭活操作删除卡内信息,同时系统记录该卡完成快递操作,快递电子标签卡回收后可投入重复使用。对于寄存在寄存柜的快递电子标签卡033回收机制可跟寄存柜公司协商无缝对接。若快递电子标签未被回收系统对收件人做信用记录并提醒对方。若客户需要查询寄件信息可通过扫描卡上二维码进入查询网页,系统核对身份后可查询客户相关寄件信息。
本实用新型基于RFID技术设计快递物流链的方案的优点在于:1、实现了寄件与收件智能、方便化;2、实现了快递无纸化;3、实现了派件简单化;4、保护了客户信息不被泄露;5、扫描读取速度快、距离远;6、长期使用成本低/7、快递电子标签卡可回收使用,符合节约环保理念;8、标签可存储信息。
本实用新型的上述实施例仅仅是为清楚地说明本实用新型所作的举例,而并非是对本实用新型的实施方式的限定。对于所属领域的普通技术人员来说,在上述说明的基础上还可以做出其它不同形式的变化或变动。这里无法对所有的实施方式予以穷举。凡是属于本实用新型的技术方案所引伸出的显而易见的变化或变动仍处于本实用新型的保护范围之列。
